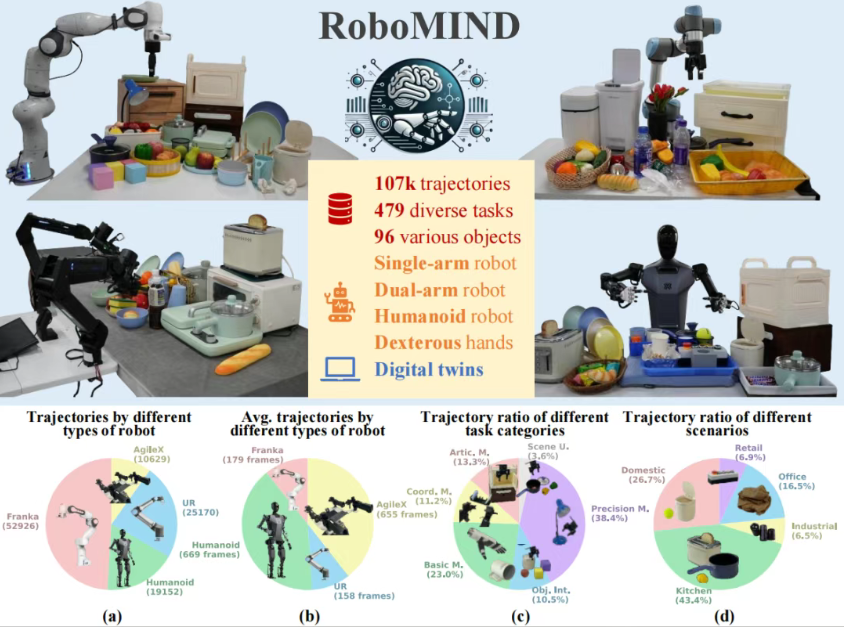
RoboMIND作為國(guó)內(nèi)領(lǐng)先的具身智能開源數(shù)據(jù)集,涵蓋479種不同任務(wù)、涉及96類獨(dú)特物體的10.7萬(wàn)條真實(shí)世界演示軌跡。自發(fā)布以來(lái),受到了廣泛的關(guān)注,不論你是計(jì)算機(jī)、自動(dòng)化、電子信息領(lǐng)域的科研工作者,還是熱衷于探索人工智能新邊界的開發(fā)者,都可以在RoboMIND數(shù)據(jù)集的支持下,實(shí)現(xiàn)從理論到實(shí)踐的完美轉(zhuǎn)化。
今年 Open X-Humanoid開源社區(qū)開啟首屆專欄征文大賽,本次活動(dòng)基于RoboMIND數(shù)據(jù)集分為模型預(yù)訓(xùn)練與測(cè)試、具身任務(wù)基準(zhǔn)性能提升與創(chuàng)新、跨任務(wù)/跨場(chǎng)景遷移與泛化能力研究三大方向,無(wú)論是你“學(xué)術(shù)巨佬”,或是工業(yè)界翹楚,AC米蘭都真切期待你的參與!
征文方向
賽道一:基于RoboMIND的模型預(yù)訓(xùn)練與測(cè)試
描述:使用數(shù)據(jù)集進(jìn)行模型預(yù)訓(xùn)練或微調(diào),定量對(duì)比并展示模型效果的提升,或利用數(shù)據(jù)集設(shè)計(jì)測(cè)試案例,系統(tǒng)評(píng)估大模型在特定維度的能力邊界與局限,例如對(duì)物體方向、顏色、材質(zhì)等屬性的識(shí)別與理解能力。
賽道二:基于RoboMIND的具身任務(wù)基準(zhǔn)性能提升與創(chuàng)新
描述: 使用該數(shù)據(jù)集,針對(duì)特定的具身任務(wù)(如物體操作、多任務(wù)學(xué)習(xí)、人機(jī)協(xié)作等),提出新的算法、模型架構(gòu)、學(xué)習(xí)策略或訓(xùn)練技巧,顯著提升在該數(shù)據(jù)集上的性能指標(biāo)(成功率、效率、魯棒性等)。可提供詳細(xì)的實(shí)驗(yàn)設(shè)置、結(jié)果比較(與基線方法)和分析。
賽道三:跨任務(wù)/跨場(chǎng)景遷移與泛化能力研究
描述:探索模型在數(shù)據(jù)集內(nèi)不同任務(wù)之間、或數(shù)據(jù)集提供的不同場(chǎng)景/環(huán)境之間的知識(shí)遷移和泛化能力。例如:
在一個(gè)任務(wù)/場(chǎng)景上學(xué)到的模型,如何快速適應(yīng)到新的、未見過(guò)的任務(wù)/場(chǎng)景?
設(shè)計(jì)模型或訓(xùn)練策略以提升泛化能力,評(píng)估數(shù)據(jù)集本身在多大程度上支持或挑戰(zhàn)了模型的泛化性。
投稿要求
字?jǐn)?shù)1000字以上,內(nèi)容結(jié)構(gòu)完整,邏輯清晰。
加分項(xiàng):提供實(shí)現(xiàn)代碼(GitHub/Gitee鏈接)。圖表分析或可視化成果(如機(jī)器人操作視頻、訓(xùn)練曲線對(duì)比圖等)。
禁止直接用AI生成文章的全部?jī)?nèi)容。
活動(dòng)時(shí)間
投稿時(shí)間:即日起-8月20日
文章評(píng)審:8月21日-8月30日
結(jié)果公布:8月31日
參與方式
社區(qū)平臺(tái)提交:登錄Open X-Humanoid開源社區(qū)官網(wǎng)“博客”上傳稿件[需注冊(cè)社區(qū)賬號(hào)]。標(biāo)題格式:【RoboMIND征文】+案例名稱
Open X-Humanoid開源社區(qū)官網(wǎng):https://opensource.x-humanoid-cloud.com/
獎(jiǎng)勵(lì)機(jī)制
獎(jiǎng)金設(shè)置
卓越獎(jiǎng)(1名):¥2000
優(yōu)秀獎(jiǎng)(3名):¥1000
潛力獎(jiǎng)(5名):¥500
成果推廣
優(yōu)秀案例將收錄至社區(qū)RoboMIND案例集并通過(guò)社區(qū)資源全渠道推廣
優(yōu)秀開發(fā)者可被Open X-Humanoid社區(qū)專訪
有機(jī)會(huì)代表Open X-Humanoid社區(qū)對(duì)外參加頂級(jí)技術(shù)峰會(huì)演講


 京公網(wǎng)安備11011202100775號(hào)